組み込みターゲット上でマルチセンサアプリケーションを開発および実装し、データをキャプチャ、ビジュアル表示、および再生します。

ソフトウェア開発の複雑さの軽減
ドラッグアンドドロップで異なるセンサデータストリームを容易に統合

ROSとの相互運用性
ROSノードおよびネットワークとの容易な通信

ISO 26262認証
ISO 26262 ASIL B認証を使用して認証プロセスを簡素化

600以上のセンサとI/Oコンポーネント
専門的に開発および保守されたコンポーネントにより、お客様の開発を加速します
RTMapsとは?
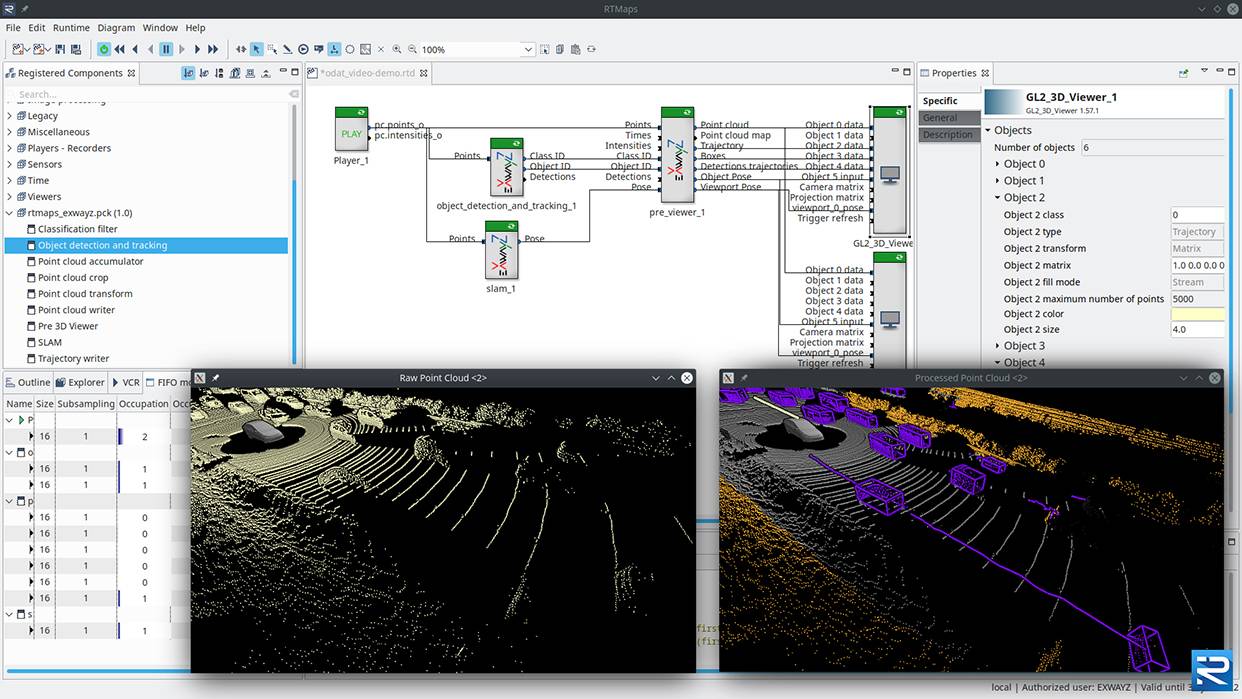
リアルタイムマルチセンサアプリケーション(RTMaps)は、データロギングやデータリプレイ、ソフトウェア開発とリアルタイム実行のためのマルチセンサソフトウェアフレームワークです。RTMapsは以下を提供します:
- ドラッグアンドドロップによるコンポーネントベースの開発
- ゼロコピー通信
- メモリとCPUのオーバーヘッドが低い
- データの損失なし
適用分野
マルチセンサアプリケーションは、多くの産業分野やその他の分野で重要な役割を果たしています。一般的な適用例:
- 自動車
- 農業
- 採掘用トラック
- シャトルバス
- 航空宇宙
- 鉄道
RTMapsで処理を簡素化できる一般的なタスク:
- データ取得
- データのビジュアル表示
- ソフトウェア開発
- データリプレイ
主な利用効果
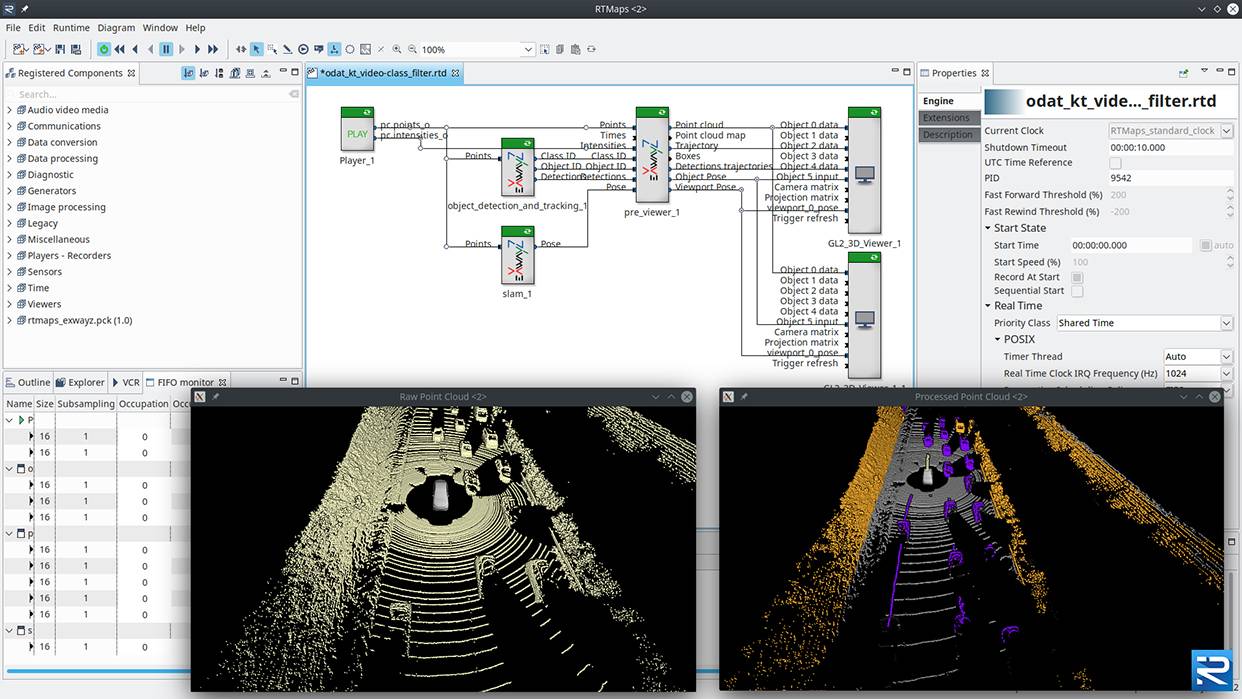
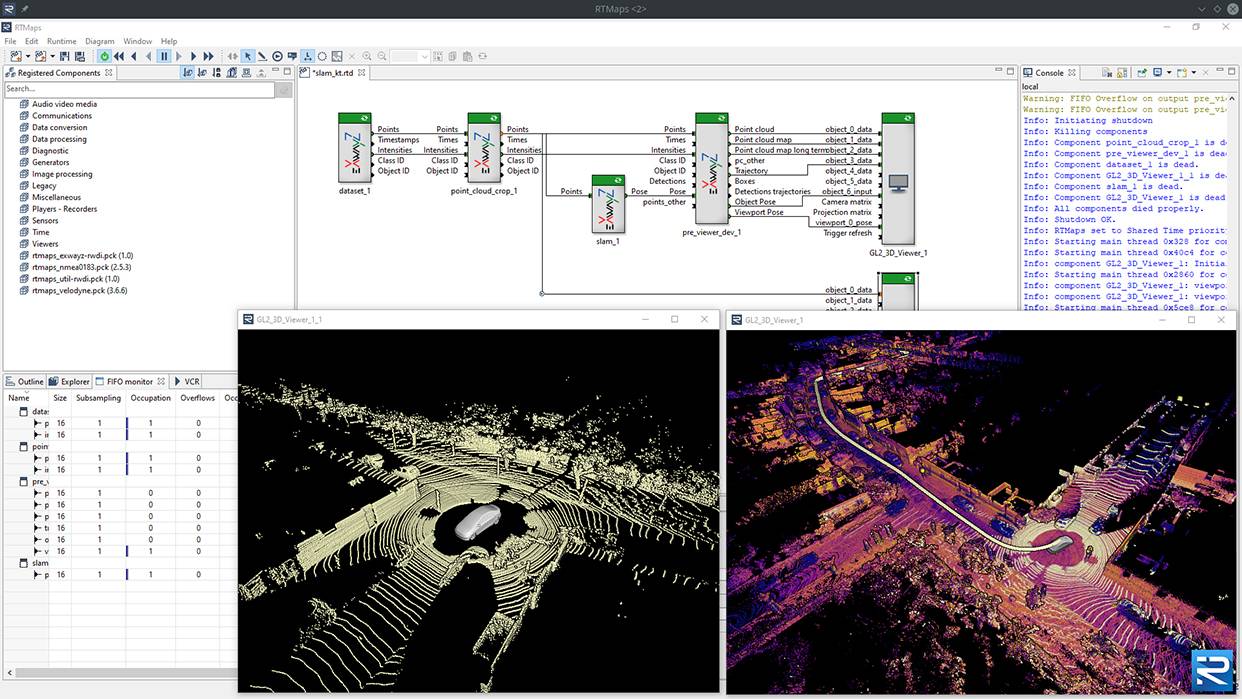
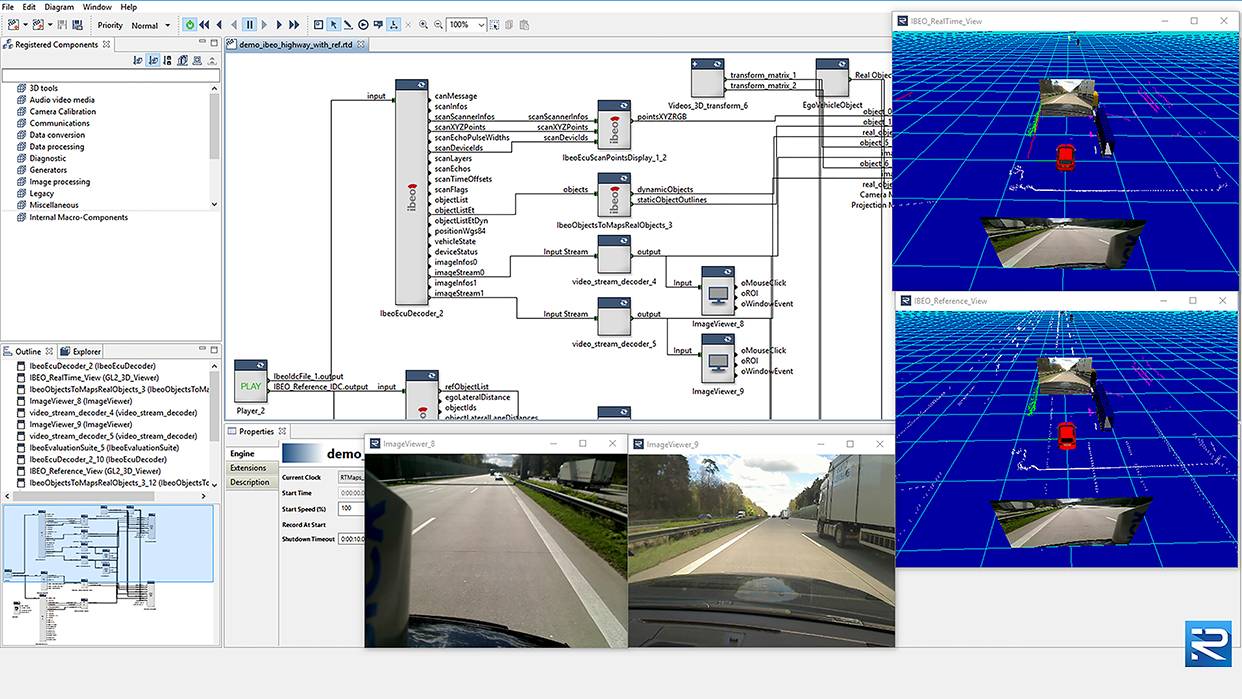
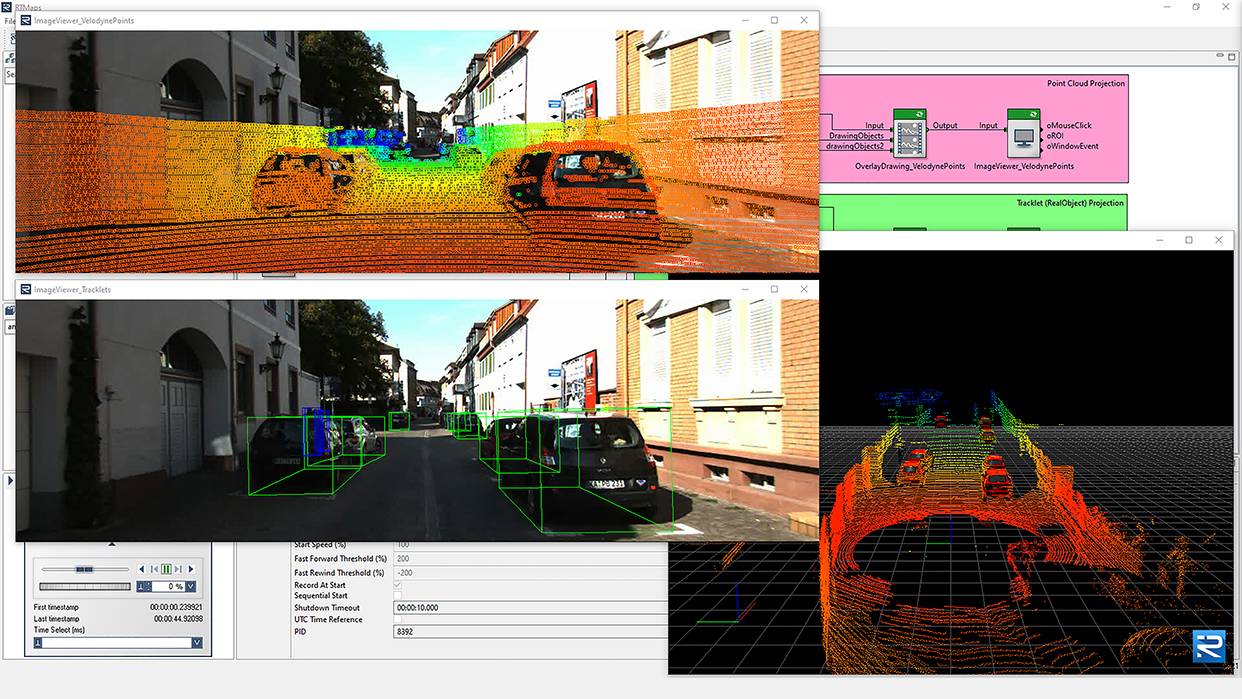
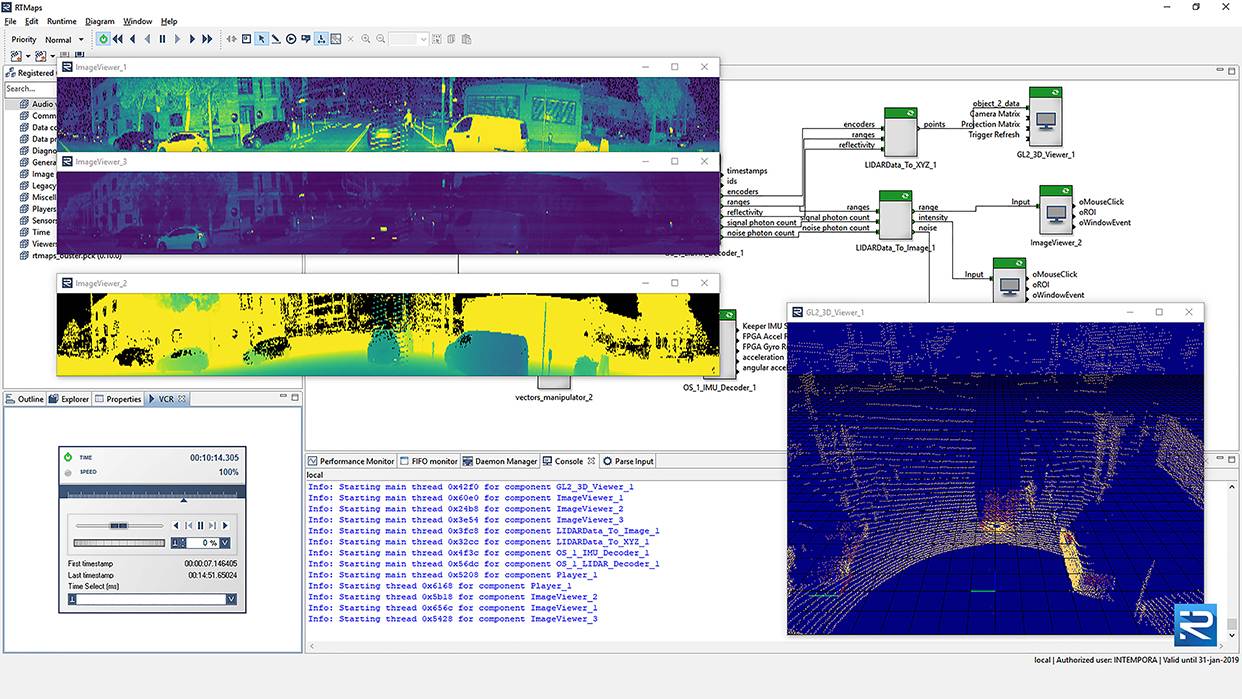
RTMapsを使用すると、データは非同期的に捕捉され、それぞれのデータサンプルが完全に個々のペースでタイムスタンプと一緒に取得されます。これにより、すべてのデータが確実に時間相関性を持つことになります。マルチコアCPUでのRTMapsの卓越した性能を使用することで、ユーザは自身のコンピューティングアーキテクチャを最大限に活用し、リアルタイム処理やデータフュージョン(センサフュージョン)を含む複数の広帯域幅のデータストリームを処理するアプリケーションを容易にセットアップすることができます。センサのデータは同期的に記録および再生することができ、オフラインでの開発やテストを再現可能な条件下でリアルタイムよりも高速に行うモードで使用できます。
RTMapsは、車載センサ、バス、認知アルゴリズム用の包括的なコンポーネントライブラリを提供します。また、あらゆるタイプと数のセンサとアクチュエータをサポートしています(
サポートされているテクノロジの完全なリストをご参照ください
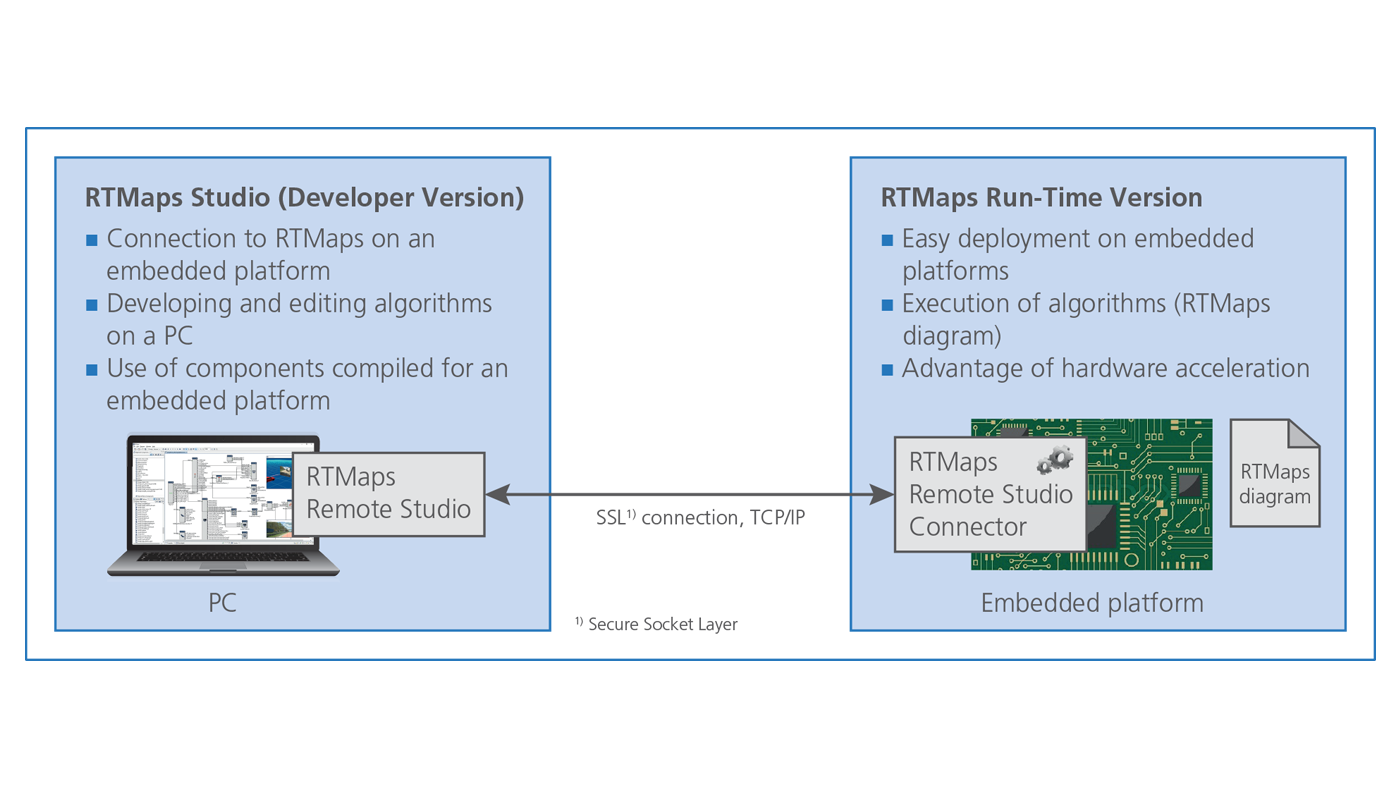
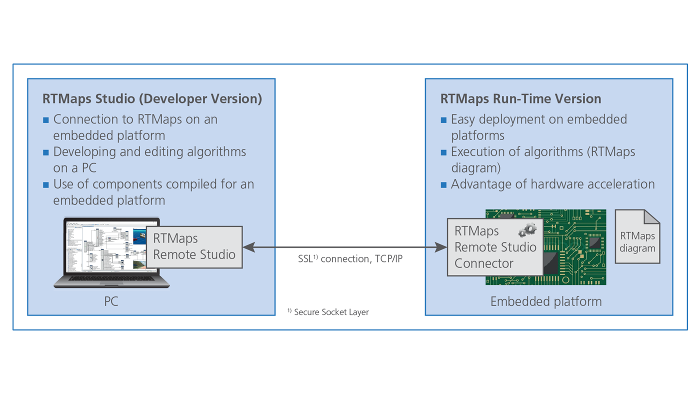
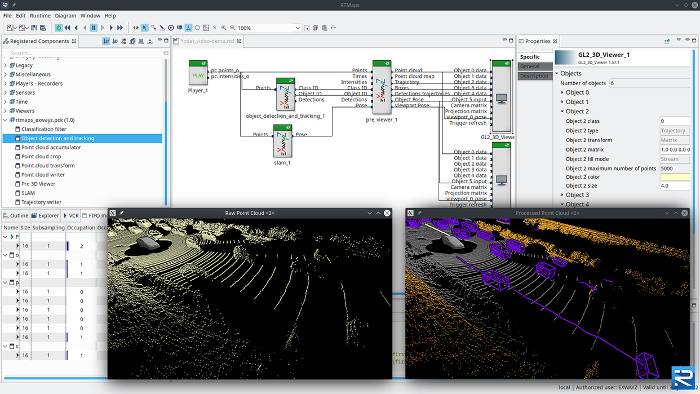
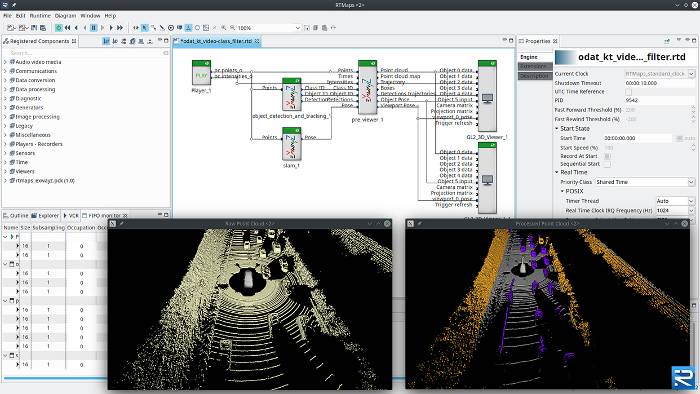
)。RTMapsでは、ブロック線図を使用したり、C++対応の専用ソフトウェア開発キットやPythonを通じて独自のコードを組み込んだりすることが可能なため、アルゴリズムの開発は容易です。異種のデータストリーム間の時間的な整合性と同期性を保ちつつ、データを複数の分散プラットフォームで処理することも可能です。

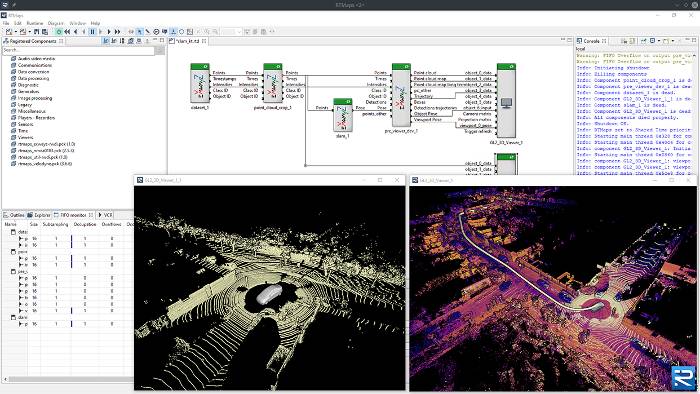
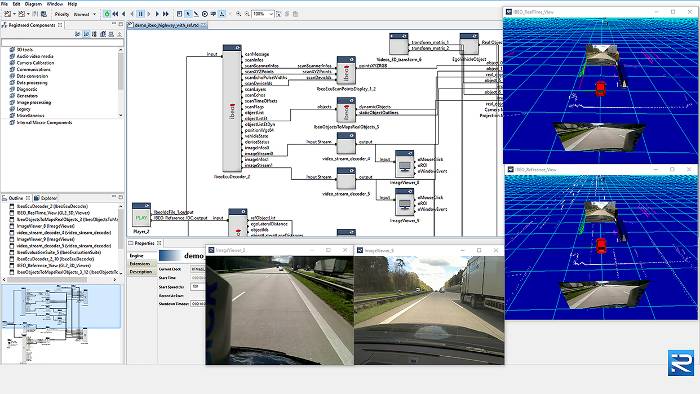
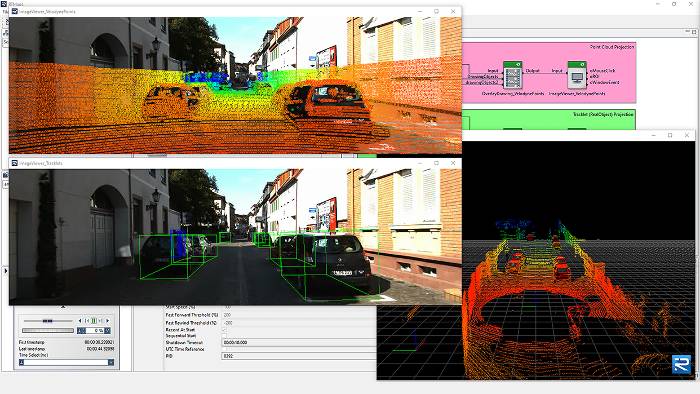
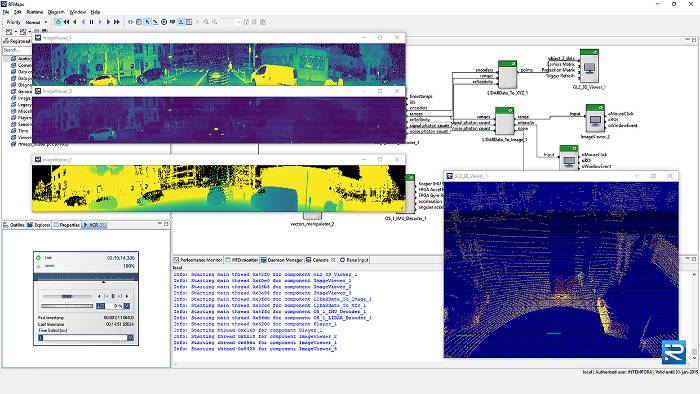
dSPACEツールチェーンにおける統合
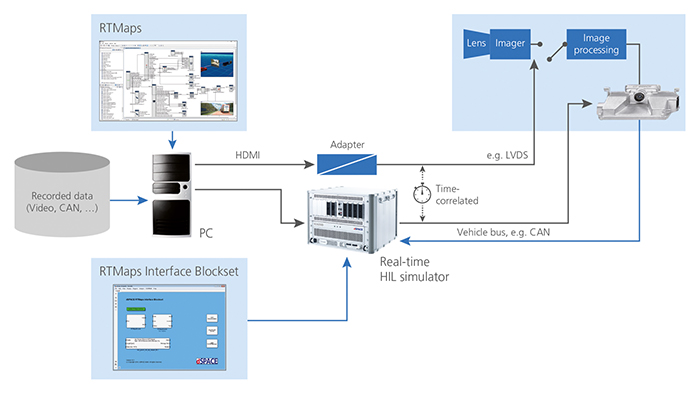
RTMapsはdSPACEツールチェーンに強固に統合されています。このため、当社はdSPACE VEOS専用に設計されたインターフェースブロックセットを提供しています。RTMapsは、dSPACE AUTERA Data LoggerおよびdSPACE Data Replayの設定およびランタイム向けの環境であり、Simulinkから生成された量産コードを統合する際はdSPACE TargetLinkを使用します。また、RTMapsにdSPACE ControlDeskを接続すれば、RTMapsで実装および処理されたコンポーネントを監視およびパラメータ化することができます。

機能概要
機能概要
| 機能 | 説明 |
|---|---|
| 全般 |
|
| センサ、通信バス、およびプロトコルのサポート |
|
| 自動運転機能の開発をサポートするアルゴリズム |
|
| サポートするオペレーティングシステムおよびプラットフォーム |
|
| ターゲットアプリケーション |
|
オプション製品

お客様の声
RTMapsミドルウェアとSBG Systems社のソリューションを使用することで、当社の自動運転トラック、平台トレーラー、およびシャトルバスを駆動するための冗長リアルタイムシステム向けに最適化された信頼性が高い位置特定およびナビゲーションアルゴリズムを効率的に設計することができました。
RTMapsは、LiDAR、カメラ、ADASIS v3.0マップ、GNSSなど、多数のADAS用センサから得られるデータを効率的かつ容易に同期できるツールです。自動運転システムの複雑なナビゲーションソリューションを開発している当社にとって、これは極めて重要です。
当社にとってRTMapsは、センサの計測値を取得して正確にタイムスタンプ付け、同期化、処理、および転送するのに最適なソフトウェアです。
RTMapsを使用すると、大規模で複雑なセンサデータを制御し、それをターゲットを絞った同期的な手法で使用できるため、アルゴリズムの開発および妥当性確認を効率的に実行できます。
当社では、RTMapsの使用によりアルゴリズム開発の効率が50%以上向上しており、この結果、短期間での市場投入が可能になっています。
ブロック線図ベースのグラフィカルな開発環境なら、ソフトウェアのエラーを削減し、システムを短時間で設計、検証、および利用しながら、メインやサブのプログラムの全体像を見極めつつ詳細をも容易に把握することができます。センサや接続ポイントの数が多くなっても、信号の監視は比較的シンプルです。