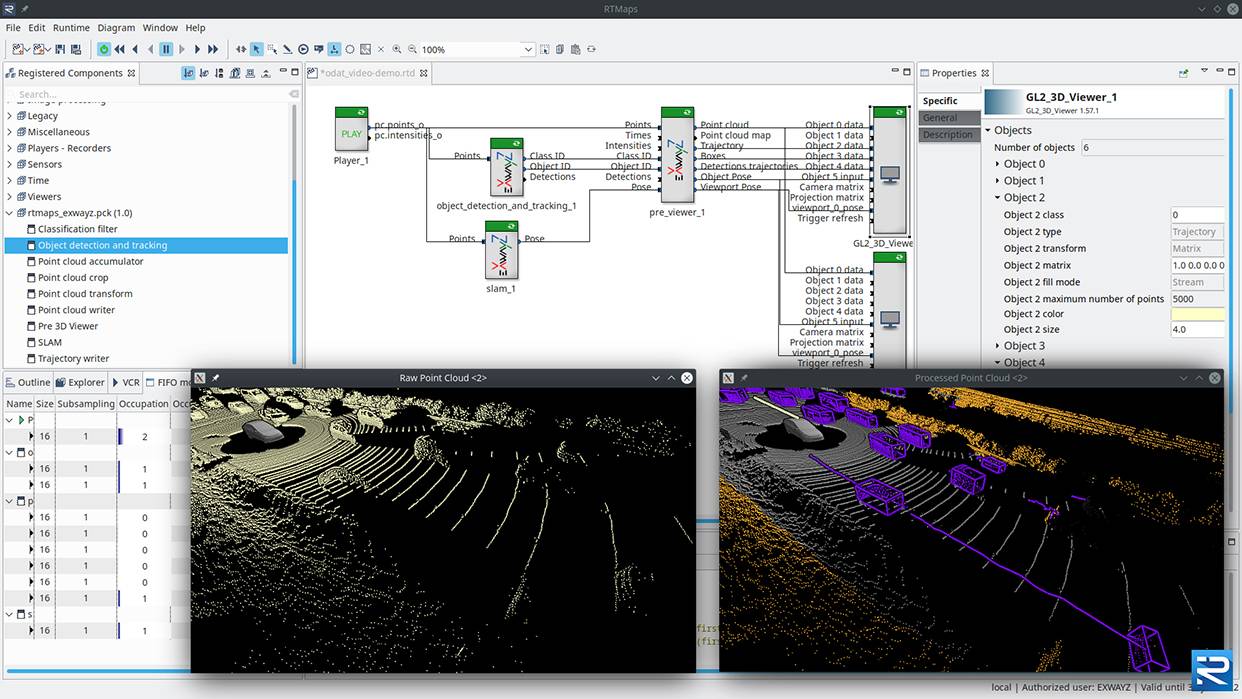
Développer et mettre en œuvre des applications multicapteurs sur des cibles intégrées, et capturer, visualiser et rejouer des données.

Réduction de la complexité du développement logiciel
Intégration aisée des flux de données des différents capteurs par glisser-déposer

Interopérabilité avec ROS
Communication facile avec les nœuds et réseaux ROS

Certification ISO 26262
Simplifier le processus d’homologation en utilisant la certification ISO 26262 ASIL B

600+ capteurs et composants E/S
Accélérez votre développement grâce à des composants développés et maintenus par des professionnels
Qu’est-ce que RTMaps ?
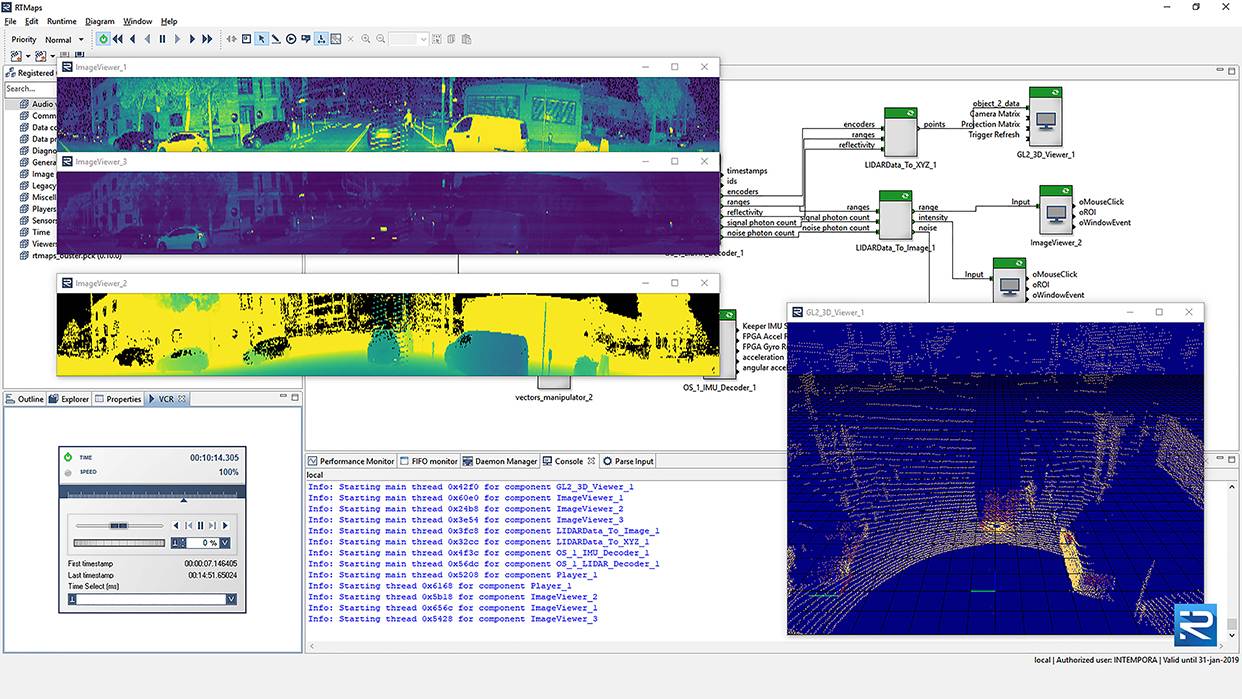
RTMaps (Realtime Multi-sensor applications) est un environnement logiciel multicapteurs pour l’enregistrement et le rejeu de données, le développement logiciel et l’exécution en temps réel. RTMaps offre :
- Développement par glisser&déposer à partir de composants
- Communication zéro copie
- Faible charge de la mémoire et du CPU
- Aucune perte de données
Domaines d’application
Les applications multicapteurs jouent un rôle essentiel dans de nombreux domaines industriels et autres. Voici quelques exemples typiques :
- Automobile
- Agriculture
- Camions miniers
- Navettes
- Aéronautique
- Ferroviaire
Les tâches pouvant être typiquement traitées facilement avec RTMaps sont :
- Acquisition de données
- Visualisation de données
- Développement logiciel
- Rejeu de données
Avantages majeurs
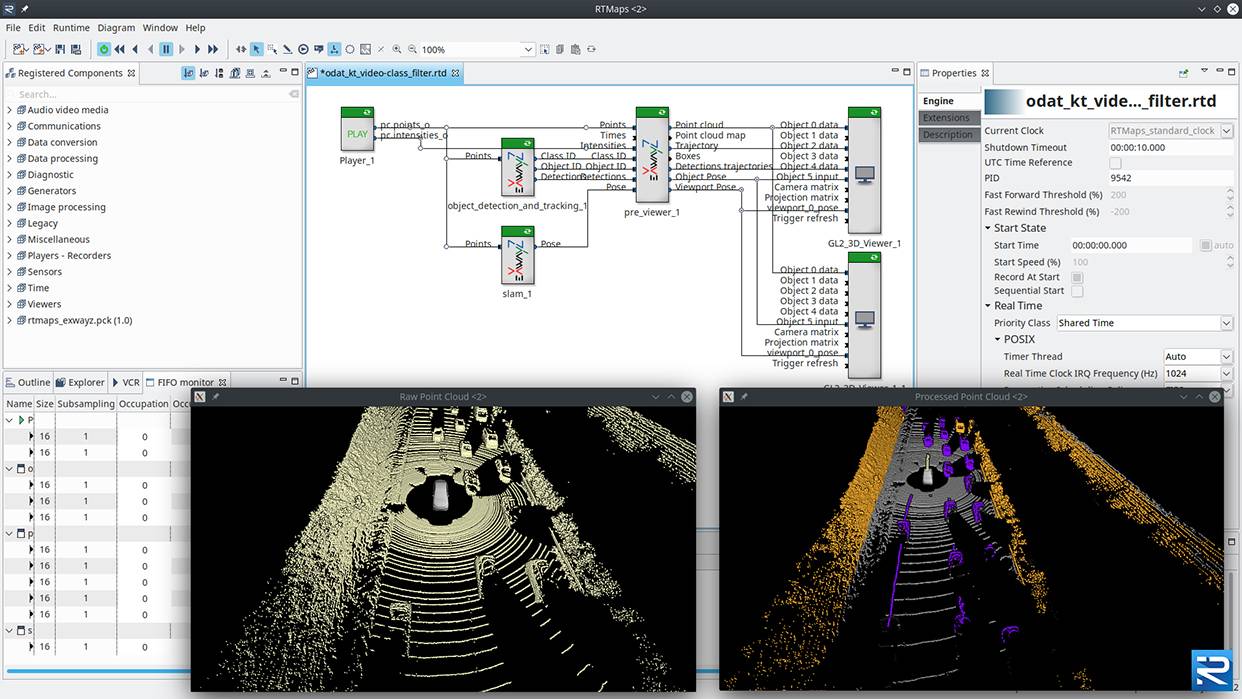
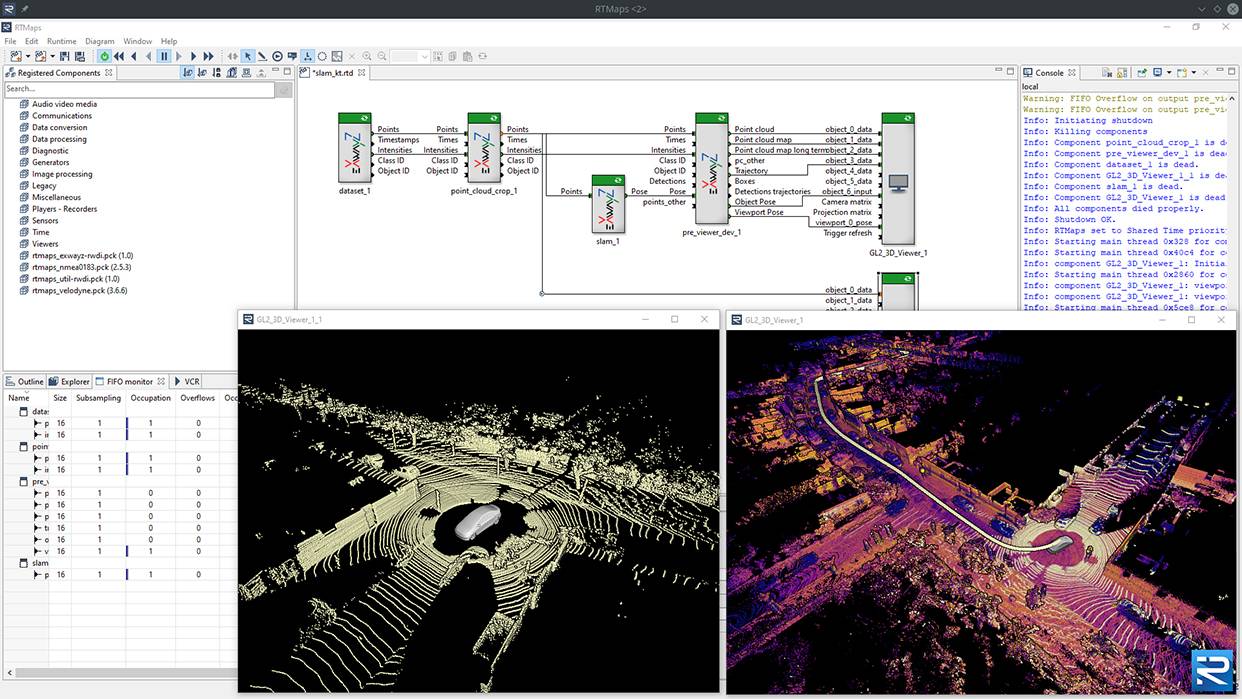
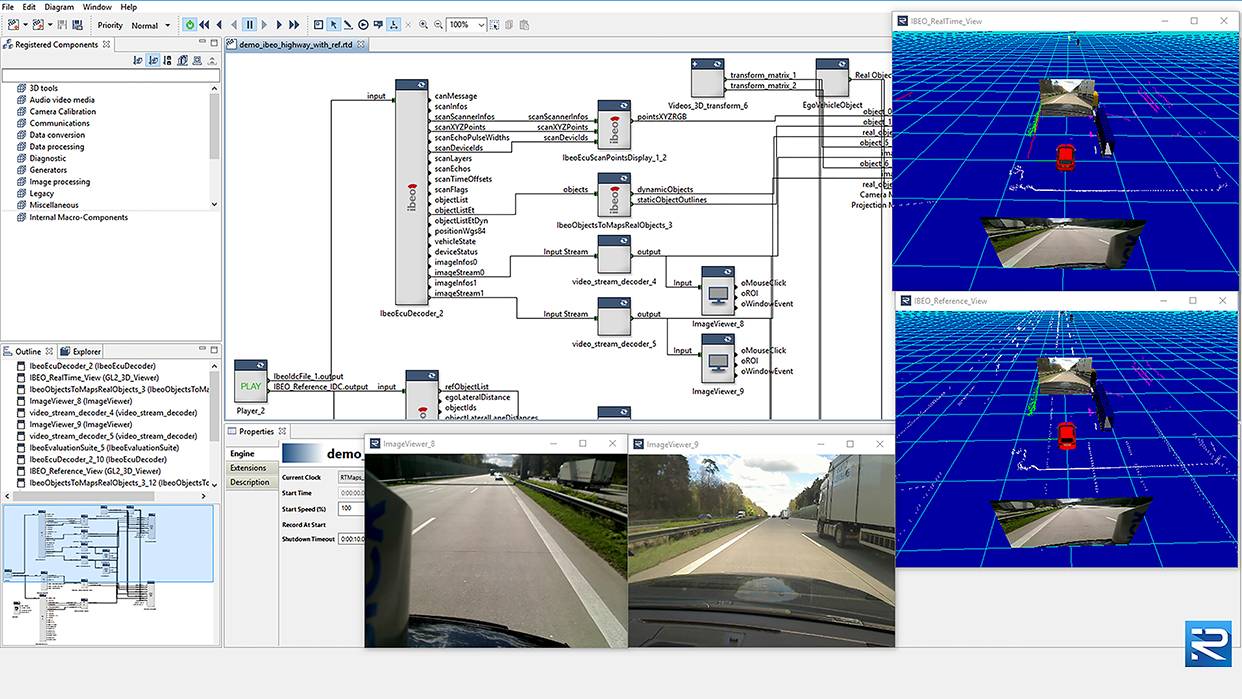
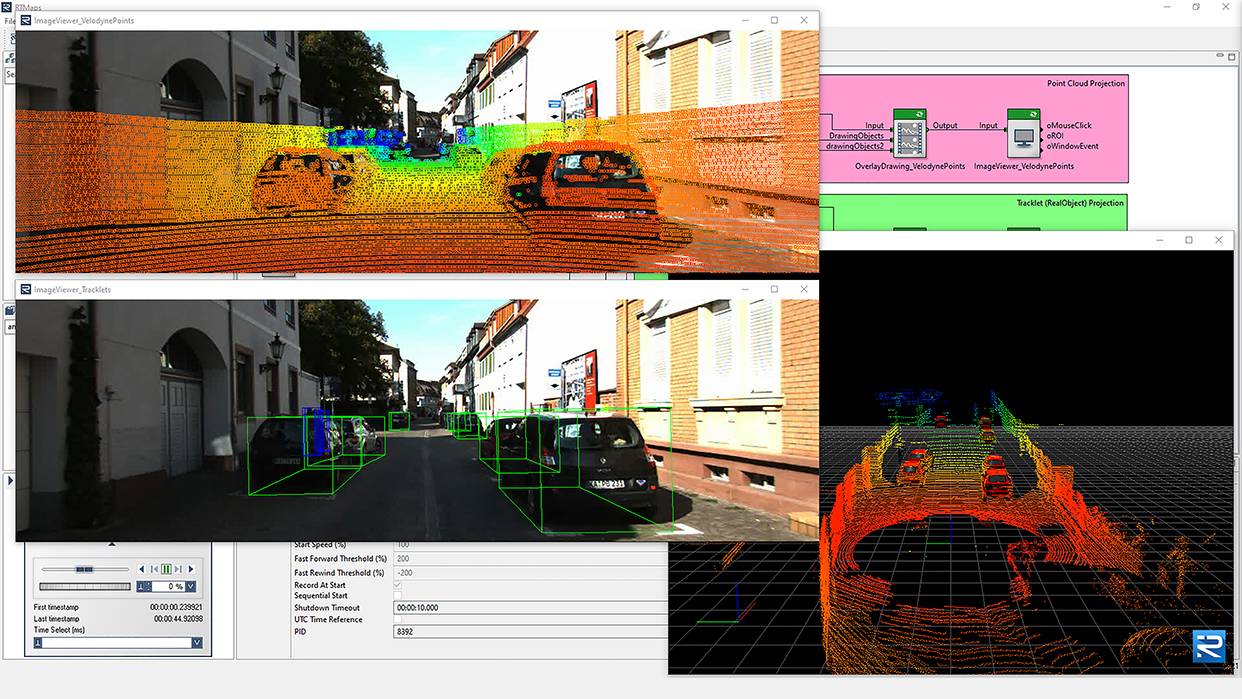
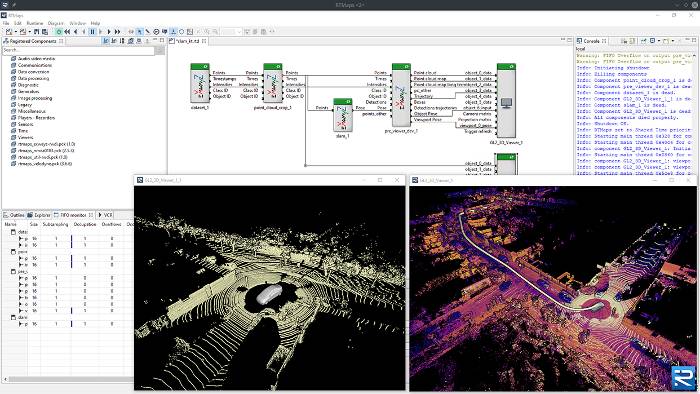
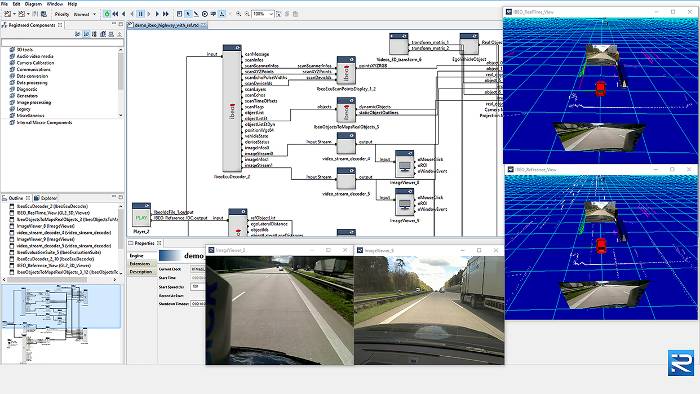
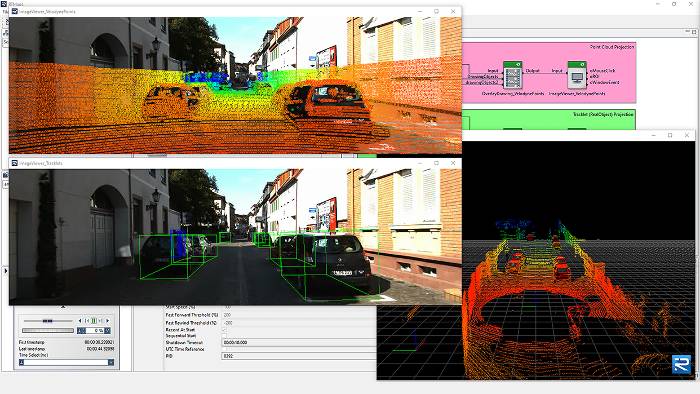
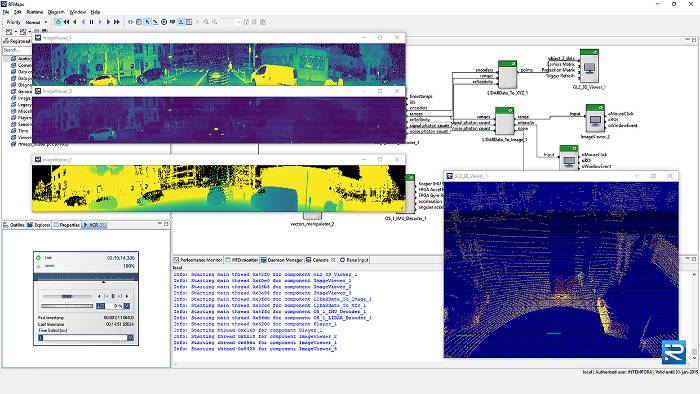
Grâce à RTMaps, les données sont acquises de façon asynchrone et chaque échantillon de données est capturé avec son horodatage, à son propre rythme spécifique. La corrélation temporelle de toutes les données est ainsi assurée. Les performances incomparables de RTMaps sur les CPU multicœurs permettent aux utilisateurs de tirer le meilleur de leurs architectures informatiques et de définir facilement des applications qui gèrent des flux de données multiples à haute bande passante, y compris pour le traitement et la fusion de données en temps réel (fusion des capteurs). Les données capteurs peuvent être enregistrées et rejouées de façon synchrone pour le développement offline et l’exécution de tests dans des conditions reproductibles et plus rapidement qu'en temps réel.
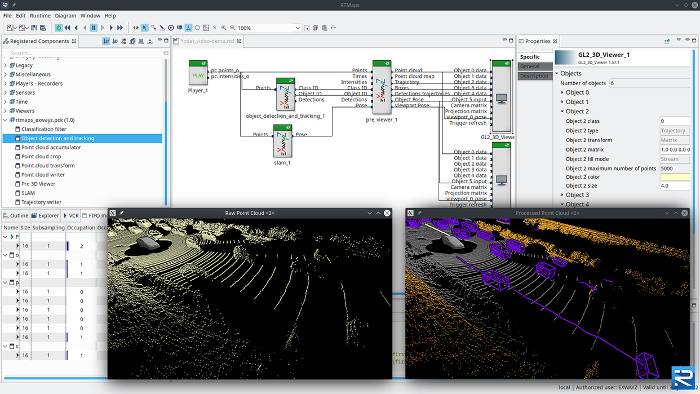
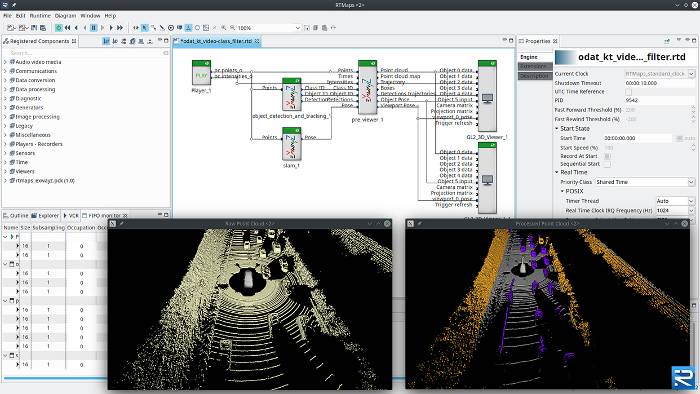
RTMaps fournit des bibliothèques de composants complètes pour les capteurs automobiles, les bus et les algorithmes de perception. Il supporte également tout type et nombre de capteurs et d'actionneurs (voir la liste complète des
technologies supportées
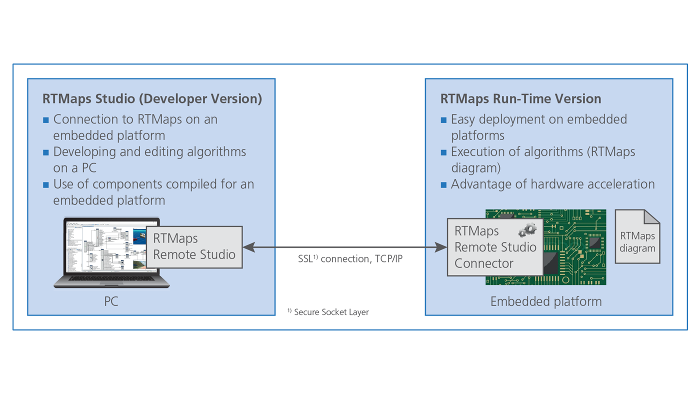
). Les algorithmes peuvent être aisément développés au moyen de schémas-blocs ou en intégrant son propre code grâce à l’utilisation de kits de développement logiciels spécifiques pour C++ et Python. Vous pouvez également traiter des données sur plusieurs plateformes distribuées tout en préservant la cohérence temporelle et la synchronisation de flux de données hétérogènes.

Intégration à la chaîne d’outils dSPACE
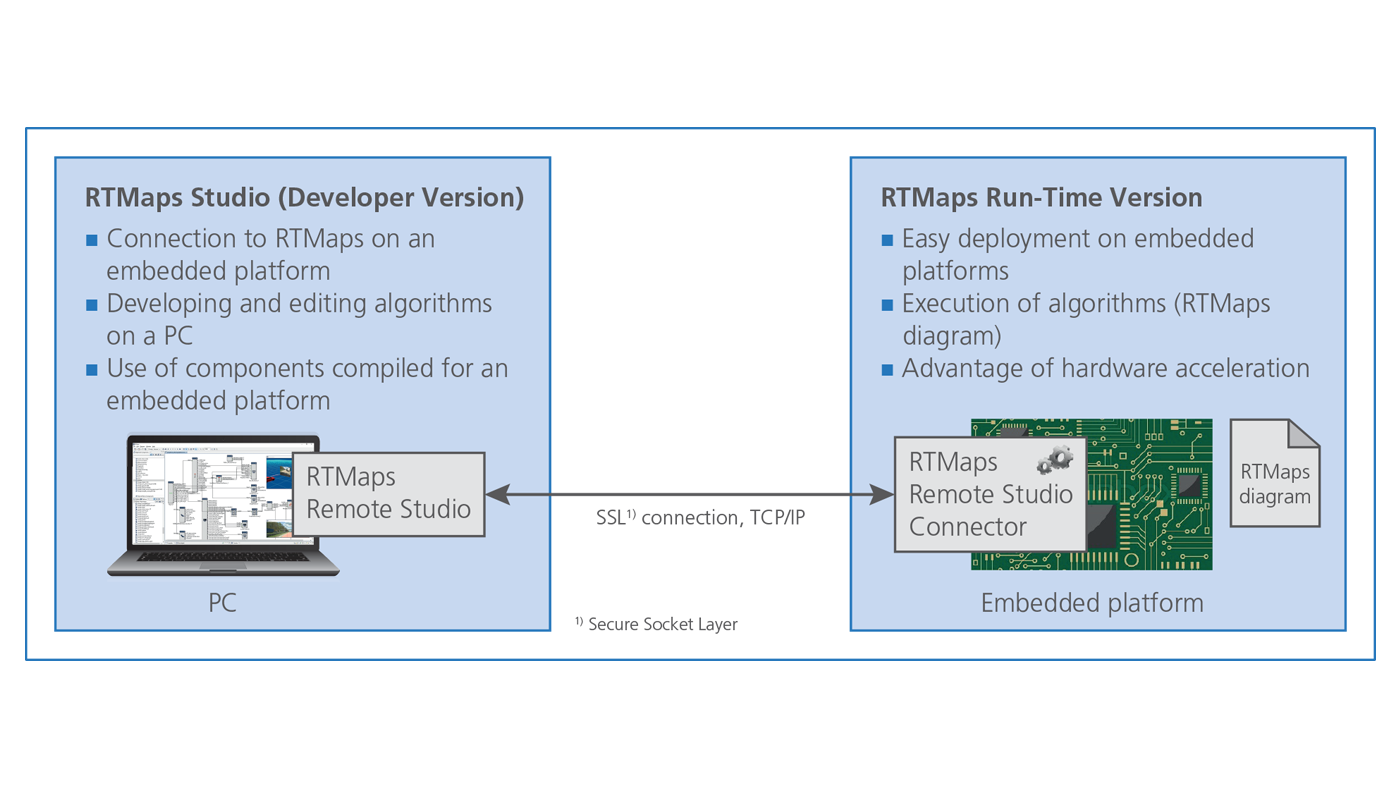
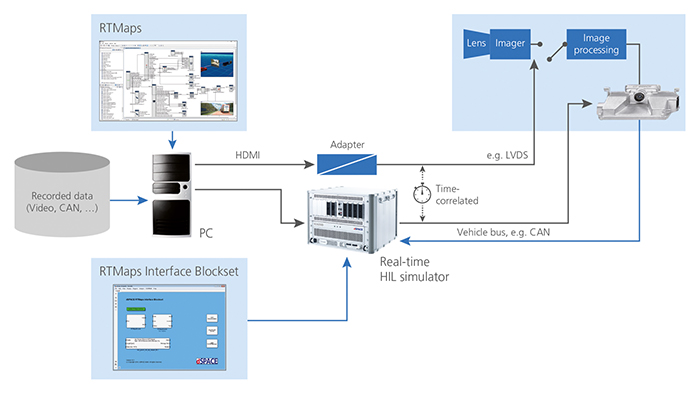
RTMaps est étroitement intégré à la chaîne d’outils dSPACE. Pour cela, dSPACE fournit un blockset d’interfaces conçu spécifiquement pour dSPACE VEOS. RTMaps est l'environnement de configuration et d'exécution pour dSPACE AUTERA Data Logger et dSPACE Data Replay, et dSPACE TargetLink peut être utilisé pour intégrer le code de production généré à partir de Simulink. De plus, ControlDesk® de dSPACE peut être connecté à RTMaps pour surveiller et paramétrer les composants mis en oeuvre et traités dans RTMaps.

Vue d'ensemble des fonctionnalités
Vue d'ensemble des fonctionnalités
| Functionality | Description |
|---|---|
| General |
|
| Supported sensors, communication buses, and protocols |
|
| Supported algorithms for developing functions for autonomus driving |
|
| Supported operating systems and platforms |
|
| Targeted applications |
|
Produits optionnels

Ce que nos clients disent de nous
Grâce au middleware RTMAps et aux systèmes SBG, nous sommes en mesure de concevoir des algorithmes de localisation et de navigation fiables et optimisés de manière efficace pour les systèmes redondants en temps réel qui pilotent nos camions, plateaux et navettes autonomes.
RTMaps est un outil qui permet de synchroniser facilement et efficacement les données de nombreux capteurs pour les systèmes ADAS tels que lidar, caméras, carte ADASIS v3.0, GNSS, etc. Il est essentiel pour nous car nous développons la solution de navigation complexe pour les systèmes de conduite autonome.
Pour nous, RTMaps est le logiciel idéal pour capturer, dater précisément, synchroniser, traiter et transmettre les valeurs de mesure de nos capteurs.
Avec RTMaps, nous contrôlons de nombreuses données de capteurs complexes et pouvons les utiliser de manière ciblée et synchronisée pour développer et valider efficacement nos algorithmes.
L’utilisation de RTMaps améliore l’efficacité du développement des algorithmes de plus de 50 %. Le délai de commercialisation est ainsi raccourci.
L'environnement de développement graphique basé sur les schémas blocs permet de reconnaître facilement l'intégralité et les détails du programme principal et des sous-programmes, réduisant les erreurs logicielles et permettant la conception, la vérification et l'utilisation du système en un temps très court. La surveillance des signaux est relativement simple, même lorsque le nombre de capteurs et leurs points de connexion sont importants.