SIL(Software-in-the-Loop)テストでは、仮想テストシステム、バーチャルECU、仮想バス通信、および仮想環境を含め、電子制御ユニット(ECU)の完全な仮想テストが可能となります。SILは、開発サイクルの短縮と、初期段階からの品質確保のために不可欠です。
テストの効率は、ソフトウェアレベルでの妥当性確認を早期の段階で行うことで大幅に向上します。これを確実に行うため、当社では、PCベースのシミュレーションプラットフォームであるdSPACE VEOSをテストワークフローに完全統合しています。

当社ではVEOSの導入により、トレーニングやソフトウェアの評価から始まって、わずか数か月で大きな成果をあげることができました。

「dSPACEのVEOSを使用すると、開発サイクルの早い段階で機能を検証して、イノベーションを加速することができます。SIL(Software-in-the-Loop)やV-ECU統合機能により、市場投入までの時間が大幅に短縮され、高品質の車載ソフトウェアをより迅速かつ効率的に提供することが可能になります。」


SIL(Software‑in‑the‑Loop)テストとは?
SIL(Software-in-the-Loop)とは、ECUハードウェアが利用できない場合や、テスト専用のハードウェアまたはシミュレーション用ハードウェアがない場合に、PC上で制御ユニットの機能をテストすることを指します。SILテストは開発プロセスを支援し、初期機能、ECUソフトウェア全体、あるいは複数のバーチャルECU(V-ECU)とそのバス通信を含む複雑なシステムの早期テストを可能にします。
各開発段階の早期にテストを行うことで、機能品質が向上し、後からのエラー修正の手間が軽減されます。
SIL(Software-in-the-Loop)主な特長
- ソフトウェアの早期の段階での検証や、テスト準備タスクのフロントローディングからシステム全体の総合的な妥当性確認に至るまで、複数の開発段階やさまざまな適用分野でのSILテストに対応した統合型かつエンドトゥエンドのテスト環境
- dSPACEのすべてのコンポーネントを利用できるだけでなく、サードパーティ製品の統合も可能にするオープンなSILソリューション
- SILおよびHIL間のシームレスな移行(たとえば、SIL/HILテストを再利用)
- 多数の顧客プロジェクトからさまざまな経験を得ている当社は、お客様のニーズに沿うSILシミュレーション環境を提供できる優れたパートナーです
- 結果:効率性、生産性、および信頼性が向上し、技術革新が実現
V-ECUのベンダー非依存性
dSPACEのSIL製品を使用すると、異なるチーム、OEM、サプライヤ間でのV-ECUの相互運用が容易に行えます。これは、dSPACEのツールで作成されたV-ECUが、FMI規格およびその階層化規格に完全に準拠しているためです。
dSPACEはSIL(Software-in-the-Loop)テストに必要なすべてを提供します
dSPACEは、SILテストシステムのあらゆるコンポーネントについて、ソリューションと実装に関するノウハウを提供しています。当社のエンドトゥエンドのソリューションにより、異なる部門やサプライヤをまたぐ円滑なテスト環境を構築することが可能です。すべての設定、アーティファクト、モデル、およびテストシナリオを、SIL(Software-in-the-Loop)テストとHIL(Hardware-in-the-Loop)テストの間で再利用できるため、シームレスな移行が可能になります。
テスト対象システム
開発されたソフトウェアはあらゆる妥当性確認作業の中核となり、テスト対象システム(SUT)と呼ばれます。

SILテスト用のテスト対象システムはどこで入手すればよいですか?
テスト対象システムは、さまざまな形態をとり、さまざまな供給元から提供されることがあります。仮想SUTの分類に応じて、SILシミュレーションへの統合に必要な工数や、実施可能なテスト範囲は異なります。
- 実行フレームワーク
- アルゴリズム
- バーチャルECU
SILにおけるテスト対象システム(SUT)としての実行フレームワーク
これは、SUTがすでに存在し、追加のシミュレータを使用せずにフレームワーク内で実行可能な場合に当てはまります。より複雑な入力モデルやプラントモデルを必要としない機能テストは、このフレームワーク内で直接実行することができます。
テストの範囲を拡大する必要がある場合、たとえばクローズドループテストにおけるトラフィックシナリオの検証や、追加の仮想SUTを含むテストなどにおいて、拡張されたSILソリューションが採用されます。この場合、このフレームワークは、残りの部分をシミュレートするシミュレーションおよび統合プラットフォームと連携させる必要があります。
実行フレームワークの例としては、RTMaps、ROS、およびDockerなどのコンテナの利用が挙げられます。
SILにおけるテスト対象システムとしてのアルゴリズム
テスト対象システムは、単一または複数のモデルベースやコードベースのアルゴリズムで構成される場合もあります。専用のSIL環境により、V-ECU、モデル、テストツールなどの他の要素と組み合わせて、アルゴリズムの機能テストを行うことが可能になります。
モデルベースおよびコードベースのアルゴリズムのいずれにおいても、SUTをSILシミュレーションに統合するために必要な手間は多くありません。モデルベースのアルゴリズムを使用する場合、TargetLinkやSimulinkなどのツールを用いて、SILシミュレーションに直接統合可能なアーティファクトをエクスポートすることができます。コードベースのアルゴリズムの場合、シミュレーションプラットフォームに関するいくつかの情報を設定する必要があります。たとえば、テスト対象システム(SUT)をシミュレーションシステムの他の部分と接続するためのポートなどです。
SILにおけるテスト対象システムとしてのバーチャルECU
ここでは、ECUの全部または一部を再現するソフトウェアを指します。V-ECUは、CI/CDにおける機能テストから、個々のECUのソフトウェア間統合テスト、さらにはバス通信を含むECUネットワーク全体のソフトウェア統合テストに至るまで、幅広いテストを可能にします。これらは、機能レベルでのテストとハードウェア上での制御ユニット全体のテストとの間のギャップを埋めるものであり、これによりシフトレフトテストが可能になります。
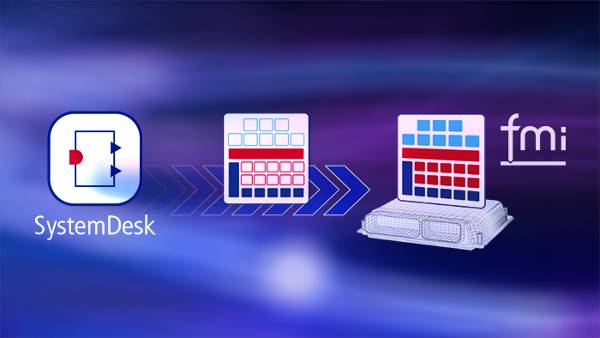
まず、従来のOSEKベースのECUと、最新のPOSIXベースのECUを区別することが重要です。SILシミュレーションへの統合方法は、それぞれ大きく異なります。OSEKベースのECU向け量産用ソフトウェアは、通常、PC上でそのまま実行することはできません。オペレーティングシステムをシミュレートし、ハードウェアとのインターフェースをSIL用に変換する必要があります。dSPACEは、SystemDesk製品を通じて、レベル1から3のV-ECU向けに強力なソリューションを提供しています。
一方、POSIXベースのECUについては、PC上で実行するための標準的なソリューションが存在します。これらのソリューションでは、SILシミュレーションプラットフォームに接続するだけで済みます。VEOSでは、これに対応する接続機能(QEMUなど)がすでにいくつか提供されています。
V-ECUのレベルをテスト目標に合わせる
バーチャルECUと実際のECUの類似性は、レベル1からレベル4へと段階的に高まっていきます。レベルが高くなるほど、テスト範囲は広くなり、アプリケーションソフトウェアの初期機能テストから、ハードウェアの影響を含むECUソフトウェアの包括的なテストまで多岐にわたります。
そのため、対象とするテスト範囲に適したV-ECUレベルを選択することが極めて重要です。たとえば、バス通信をテストしたい場合、対応するCOMスタックをV-ECUに組み込む必要があり、その際には多くの場合、レベル3のV-ECUが必要となります。このような要件により、異なるレベルのV-ECUが組み合わされる可能性があります。このような場合、V-ECUのインターフェースが明確に定義されているため、V-ECUの標準化が重要な役割を果たします。
V-ECUの各レベル、その定義、および既存の規格に関する詳細については、ProSTEP iViPのホワイトペーパー「Virtual Electronic Control Units」( WhitePaper_V-ECU_2020_05_04-EN.pdf )を参照してください。


シミュレーションモデル
プラントモデル、環境モデル、およびレストバスモデルは、テスト対象システムに現実的な入力を提供し、クローズドループテストを可能にします
シミュレーションモデルの種類と入手先
シミュレーションモデルの種類と入手先
-
シミュレーションモデルは、テスト対象システムへの入力を提供し、その出力を取り込むことで、クローズドループテストを可能にします。用途に応じて、以下の分野向けに高度なシミュレーションモデルが用意されています:
- ビークルダイナミクスのシミュレーション(乗用車、トラック、トレーラ、バイク、および各種オフハイウェイ用途を対象とした複雑なマルチボディシミュレーション)。
- さまざまなパワートレイン(内燃機関、燃料電池、BEV)およびバッテリのシミュレーション
- 交通状況やシナリオのシミュレーション。これには、NCAPやDCASなどの規制に対応した、すぐに使えるシナリオも含まれます。
- さまざまな複雑度レベル(生データからオブジェクトリストデータまで)におけるセンサ(カメラ、レーダー、LiDAR、超音波)のシミュレーション
-
用途によっては、シミュレーションモデルは単純なものから非常に複雑なものまで多岐にわたります。これらはさまざまな入手先から入手できます。
- モデリング担当者はSimulinkを使用して、すべてのdSPACEプラットフォームで利用できるコンテナ形式(SIC)のSimulinkモデルを自動生成することができます。
- dSPACE ASMは、ビークルダイナミクス、パワートレイン、およびトラフィックシミュレーションのための高度なモデルを提供します。これらのモデルはオープンで柔軟性が高く、あらゆるテスト要件に対応できる理想的な出発点となります。すべてのモデルはリアルタイム、あるいはそれ以上の速度で実行可能であり、SILおよびHILテストに最適です。
- バスシミュレーションコンテナ(BSC)を活用することで、レストバスシミュレーション(CAN、LIN、Ethernet、FlexRay)が可能となります。これらは、dSPACE ASMのような機能シミュレーションモデルと容易に連携させることができます。
-
すべてのモデルは、以下のようなさまざまなユースケースで再利用可能です。
- dSPACE MicroAutobox IIIを用いたラピッドコントロールプロトタイピング(RCP)
- dSPACE VEOSを用いたSIL(Software-in-the-Loop)テスト
- dSPACE SCALEXIOを用いたHIL(Hardware-in-the-Loop)テスト

SILテストの結果をどのようにビジュアル表示すればよいでしょうか?
あらかじめ設定された車両全体モデルとテストシナリオを活用すれば、シミュレーションを実行することができます。車両、道路、またはシナリオのパラメータは、エディタを使って変更されます。
dSPACEのAutomotive Simulation Modelsは、乗用車、トラック、航空機、オートバイなど、幅広いテスト用途に対応した、オープンでモジュール型のスケーラブルなシミュレーションモデルを提供します。
dSPACE AURELIONを使用して、テストをビジュアル表示することができます。このソフトウェアは、リアリスティックなレンダリングを実現します。カスタム3Dオブジェクトや風景をインポートしたり、ワンクリックで天候を変更したりすることができます。
物理ベースのセンサシミュレーションを活用し、センサスイート、認知システム、およびエンドトゥエンドの自動運転システムの開発とテストを行います。
dSPACEのセンサシミュレーションはリアルタイム処理に対応しており、3Dアセットの物理的特性を考慮することで、以下のセンサタイプについて極めてリアリスティックなシミュレーションを実現します。
-
カメラ
- 写真のようにリアルなレンダリングとリアルな照明効果
- レンズプロファイルとカメラの固有パラメータの設定
- 画像の加工および欠陥生成(歪み、ヴィネット、色収差、画素エラー、レンズエラーなど)
-
レーダー
- 物理ベースのレーダーチャンネルの偏波計算
- さまざまな出力モード:検出リスト、ターゲットリスト、チャネルインパルス応答、ADC生データ
- レーダー波のマルチパス伝播
-
LiDAR
- 機械式スキャン型またはソリッドステート型LiDAR
- 気象条件の考慮(例:LiDARと雨滴との相互作用)
- ローリングシャッターなどの物理的な影響
-
超音波
- 超音波信号の物理ベース計算
- トランスデューサ間の干渉の影響を含む
- さまざまな出力モード(チャネルインパルス応答、角度分解音圧)
- dSPACEのセンサシミュレーションは、あらゆるセンサタイプに対してピクセル単位で正確なグラウンドトゥルース情報も提供し、合成データ生成を活用したAIユースケースを支援します。


シミュレーションおよび統合プラットフォーム
シミュレーションモデル、レストバスシミュレーション、テスト対象システムなど、シミュレーションシステムのすべての構成要素の実行に対応します

シミュレーションおよび統合プラットフォームの主なコンポーネント機能
シミュレーションおよび統合プラットフォームは、社内の各部門や外部ベンダーから提供されるアーティファクトやフォーマットを統合できなければなりません。このプラットフォームは、Functional Mock-up Units(FMU)、仮想電子制御ユニット(V-ECU)、Simulinkインプリメンテーションコンテナ(SIC)、バスシミュレーションコンテナ(BSC)など、さまざまな種類のコンポーネントや仮想バスに対応している必要があります。CAN、LIN、およびEthernet用の仮想バスにより、複雑なシミュレーションシステムのシミュレーションが可能になります。
さまざまなシミュレータやツールに接続するにはどうすればよいですか?
このシミュレーションシステムは、協調シミュレーションによって拡張することができます
- カスタムFMUによる信号ベースのアプローチ
- dSPACE Co-Sim APIによる信号およびバスベースの接続
リモート協調シミュレーションを利用すると、大規模な計算クラスタにシミュレーションを分散させることができます。これらのクラスタは、ソフトウェアシミュレーションシステムのみで構成される場合もあれば、ハードウェアシミュレーションコンポーネント(SIL-HIL結合)を含む場合もあります。dSPACEは、多くのサードパーティ製ツールをシミュレーションシステムに組み込んできた実績があります。

テストオートメーションおよび試験ツールとの連携
シミュレーションおよび統合プラットフォーム「VEOS」は、テストオートメーションツールや試験ツール(サードパーティ製ツールおよびdSPACE製ツールの双方)と連携するためのインターフェースをサポートしています。
- SimulinkおよびTargetLinkモデル、ならびにV-ECUにアクセスするためのXCP Ethernetを内蔵
- XIL APIモデルアクセスポートのサポート
- dSPACE Bus APIを介して仮想バスへのアクセス
- dSPACE ControlDesk、dSPACE AutomationDesk、およびサードパーティ製ツールを用いたシミュレーション中の変数およびパラメータへのアクセス
妥当性確認ソリューション
テストの計画、実行、自動化を行うソフトウェア。要件ベースのテストやシナリオベースのテストなど、どのような手法にも対応します






お客様によるSILプロジェクト

PDF, 952.9 KB