당사가 수십 년간 쌓아온 전문성과 최첨단 시뮬레이션 기술을 활용해 프로젝트의 수준을 한 단계 높여 보십시오. 전 세계적으로 신뢰받는 dSPACE의 버스 및 네트워크 솔루션을 통해 다양한 버스 시스템을 대상으로 시뮬레이션, 조작, 로깅, 재생 및 분석을 수행할 수 있습니다.


실시간 버스 및 네트워크 시뮬레이션
최신 차량, 항공기, 산업 시스템은 점점 더 복잡한 버스 아키텍처와 네트워크 통신에 의존하고 있습니다. 신뢰성과 규정 준수를 보장하기 위해 dSPACE는 이러한 네트워크를 시뮬레이션하고 분석·검증할 수 있는 종합적인 툴 체인을 제공하고 있습니다. 수십 년간의 경험과 표준화 기구에서의 활발한 참여를 바탕으로, 신속한 제어 프로토타이핑(RCP)부터 SIL(software-in-the-loop) 및 HIL(hardware-in-the-loop) 테스트에 이르기까지 모든 개발 단계에 검증된 하드웨어 및 소프트웨어 솔루션을 제공합니다. dSPACE 툴 체인은 종합적인 restbus 시뮬레이션을 지원합니다. 이러한 restbus 시뮬레이션은 개발 과정에서 물리적으로 사용할 수 없는 네트워크 또는 버스의 나머지 ECU를 에뮬레이션합니다. 이를 통해 통신 동작을 조기에 테스트하고 하드웨어 가용성에 대한 의존도를 낮추며 통합을 가속화함으로써 시간과 비용을 절감하는 동시에 품질을 향상시킬 수 있습니다.
지원되는 버스 프로토콜:
CAN, LIN, Ethernet SOME/IP, Ethernet DDS, FlexRay, J1939, ISOBUS, ARINC 664(AFDX), ARINC 429, MIL-STD-1553, CANopen, EtherCAT 등 다수
네트워크 통신을 위한 지원 표준:
ARXML, DBC, LDF, XML, IDL
적용 분야 :
Restbus 시뮬레이션, 신속한 제어 프로토타이핑, HIL(hardware-in-the-loop), SIL(software-in-the-loop), 데이터 로깅, 데이터 재생
버스 및 네트워크 시뮬레이션을 위한 dSPACE 솔루션
1. 간편해진 통신 매트릭스 처리 |
|
2. 시뮬레이션 및 조작 옵션의 그래픽 기반 자동 구성 |
|
3. 개발 전 과정에서 아티팩트를 원활하게 재사용 |
|
4. dSPACE 플랫폼과의 완벽한 호환성 |
|
5. SIL, RCP, HIL 테스트와 실험 결과를 한눈에 비교 |
|

워크플로우를 표준화하고 일관된 플랫폼 지원을 보장하며 아티팩트를 일관되게 재사용할 수 있도록, 당사의 툴 체인은 네 개의 명확한 단계로 구성되어 있으며, 각 단계에는 사용하기 쉽고 폭넓은 포트폴리오가 제공됩니다.
버스 시뮬레이션 준비
폭넓은 프로토콜 지원을 갖춘 버스 시뮬레이션을 활용해 산업 전반의 개발 속도를 높이십시오.
준비 단계에서는 런타임 중에 네트워크 통신이 어떻게 동작해야 하는지를 정의합니다. 통신 설명을 당사 버스 구성 툴 중 하나에 가져와, 다양한 시뮬레이션 및 조작 옵션을 활용해 시뮬레이션을 구성할 수 있습니다.
- 정적 버스 시뮬레이션은 네트워크 정의에 기반해 메시지를 전송하여 기본적인 네트워크 기능을 검증할 수 있게 합니다.
- 합성 버스 시뮬레이션은 정의된 규칙에 따라 메시지를 전송함으로써 핵심 통신 메커니즘을 조기에 검증할 수 있도록 합니다. dSPACE는 다양한 메시지 카운터, 순환 중복 검사(CRC), 엔드 투 엔드(E2E) 보호 프로필 또는 보안 온보드 통신 구현을 지원합니다.
- 동적 버스 시뮬레이션은 Simulink 모델, FMI(Functional Mock-up Interface) 또는 V-ECU와 같은 동적 시뮬레이션 모델에 따라 메시지를 전송하여 실제 ECU의 동작을 동적으로 시뮬레이션함으로써 정확한 시스템 테스트를 가능하게 합니다.
어떤 시뮬레이션 옵션을 선택하더라도, 당사의 테스트 및 실험 소프트웨어를 통해 항상 값을 수동으로 오버라이트할 수 있습니다.
dSPACE의 버스 구성 툴은 다양한 버스 프로토콜을 일관되게 지원하며, restbus 시뮬레이션을 요구 사항에 맞춰 조정할 수 있도록 폭넓은 기능과 조작·검사 옵션을 제공합니다.
가상 또는 물리 네트워크 시뮬레이션
완전 가상 버스 통신 시뮬레이션 또는 실제 하드웨어를 결합해 의존도와 비용을 최소화할 수 있습니다.
버스 시뮬레이션 실행을 위해 dSPACE는 사용 사례에 부합하는 광범위한 버스 지원 기능을 갖춘 유연한 플랫폼 선택지를 제공합니다.
VEOS를 통한 가상 버스 시뮬레이션
완전 가상 버스 시뮬레이션과 SIL(software-in-the-loop) 워크플로우를 위해 dSPACE는 확장 가능한 시뮬레이션 및 검증 플랫폼 VEOS를 제공합니다. VEOS는 dSPACE 버스 구성 툴로 구성한 버스 시뮬레이션을 추가적인 구성 작업 없이 네이티브로 실행할 수 있습니다. 비트 단위 데이터 전송을 지원하며, 버스 중재, 충돌 및 데이터 전송률을 동적으로 시뮬레이션할 수 있습니다.
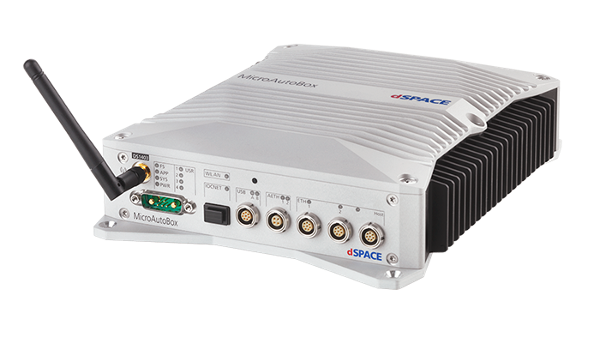
SCALEXIO, MicroAutoBox 및 MicroLabBox를 활용한 물리적 버스 시뮬레이션
dSPACE는 다양한 시뮬레이션 및 검증 플랫폼을 통해 HIL(hardware-in-the-loop) 및 신속한 제어 프로토타이핑(RCP) 워크플로우에 필요한 물리적 버스 시뮬레이션을 제공합니다. SCALEXIO는 컴포넌트 레벨 테스트부터 도메인 또는 고성능 컴퓨팅(HPC) 레벨 테스트까지 아우르는 확장 가능한 HIL(hardware-in-the-loop) 플랫폼입니다. MicroAutoBox III는 신속한 제어 프로토타이핑을 위한 당사의 플랫폼입니다. 전자 제어 유닛(ECU)을 추가하거나 대체하는 데 사용할 수 있으며, 제어 기능을 조기에 경험할 수 있도록 지원합니다. MicroLabBox II는 폭넓은 RCP 및 HIL 애플리케이션을 높은 유연성으로 지원하는 유연한 시스템입니다.


네트워크 거동 테스트 및 검증
하나의 통합 환경에서 네트워크 거동을 테스트, 액세스 및 실험해 생산성과 테스트 커버리지를 향상시키십시오.
Restbus 시뮬레이션을 테스트하고 접근하며 실험할 수 있도록, dSPACE는 실험 및 계측 소프트웨어 ControlDesk를 제공합니다. ControlDesk는 버스 통신 테스트를 구성, 모니터링, 자동화할 수 있는 직관적인 환경을 제공해 복잡성을 낯추고 모든 개발 단계에서 일관된 결과를 보장합니다. 이를 보완해 Bus Navigator 모듈은 지원되는 모든 버스 프로토콜에서 전체 메시지, 프레임, PDU 및 신호를 처리할 수 있는 강력한 기능을 제공합니다. 이를 함께 사용하면 버스 구성 도구에서 설정한 버스 시뮬레이션을 CAN(FD), LIN, FlexRay 또는 이더넷(SOME/IP 또는 DDS)을 위한 레이아웃 생성 옵션과 일치시킬 수 있습니다. 고급 분석 도구, 유연한 로깅 및 재생 옵션, dSPACE 툴 체인 및 타사 인터페이스와의 호환성을 통해 엔지니어는 구성을 신속하게 검증하고 문제를 조기에 발견하며 규정 준수를 유지할 수 있습니다. 이들 툴은 함께 워크플로우를 가속하고 테스트 정확도를 높이며, 신뢰할 수 있는 고품질 시스템을 더 빠르게 제공하도록 돕습니다.


일관성 및 분석 지원
통신 매트릭스의 시각화 및 검증 기능을 통해 시스템에 영향을 주기 전에 불일치를 조기에 식별할 수 있습니다.
여러 ECU에 걸친 복잡한 버스 통신 관리는 시간이 많이 소요되고 오류가 발생하기 쉽습니다. 특히 ARXML, DBC 또는 IDL 형식의 가공되지 않은 통신 매트릭스 파일을 다룰 때 이러한 문제가 두드러집니다. dSPACE Communication Matrix Manager는 통신 데이터를 형식에 구애받지 않고 직관적으로 시각화해 이러한 과정을 크게 단순화합니다. 엔지니어는 클러스터, 채널, PDU, 신호를 신속하게 점검할 수 있어 온보딩 시간을 단축하고 팀 간 협업을 개선할 수 있습니다. 내장된 품질 검증 기능이 구문적·의미적 오류를 자동으로 확인하여 초기 단계에서 불일치를 식별하고, 통합 시 오류 발생을 방지할 수 있습니다. 강력한 비교 기능을 통해 매트릭스 버전 간 변경 사항을 추적하고, 개발 사이클 전반에서 일관성을 유지하며, AUTOSAR와 같은 업계 표준 준수도 보장할 수 있습니다. CAN, LIN, FlexRay 또는 이더넷 중 어떤 네트워크를 설계하든, Communication Matrix Manager는 사용이 간편하고 경제적인 방식으로 개발을 가속화하고 신뢰성을 향상시키며 수동 작업을 줄이는 데 도움을 줍니다.

더 빠른 문제 해결과 효율적인 분석, 재현 가능한 테스트 시나리오를 위한 로깅 및 재생 기능을 제공합니다.
고객의 요구 사항이 무엇이든 dSPACE는 이상적인 데이터 로깅 및 리플레이 시스템을 제공하고 있습니다.
- 높은 데이터 대역폭이 요구되는 애플리케이션에는 AUTERA가 적합합니다. 차량 내 데이터 로깅 및 프로토타이핑 시스템을 갖춰 라이다, 레이더, 카메라 센서를 비롯하여 동급 최강 대역폭을 지닌 차량용 버스 및 네트워크의 로우 데이터를 읽고 처리하며 기록할 수 있습니다.
- SCALEXIO를 구동 중이라면 추가 하드웨어 없이 직접 CAN, LIN 또는 Ethernet 시스템 인터페이스에 접근할 수 있습니다. 이를 통해 복잡하고 비용이 많이 드는 테스트 설정 없이도 신호를 손쉽게 분석할 수 있습니다.
- 예를 들어 dSPACE VEOS와 같은 소프트웨어 기반 시뮬레이션 실행 환경에서는 네트워크 인터페이스에 직접 접근할 수 있습니다.
- PC와 ECU 간 직접 연결은 CAN, LIN, K-Line 등 다양한 버스 프로토콜 전용 컨버터를 통해 이루어집니다. 이러한 컨버터(DCI-KLine1, DCI-CAN/LIN1, DCI-CAN2)를 사용하면 실시간 시스템 없이도 신호를 분석할 수 있습니다.
- 차량 내 애플리케이션의 경우 MicroAutoBox III를 버스 및 네트워크 게이트웨이 및 모니터 용도로 사용할 수 있습니다.


버스 프로토콜 |
필요한 dSPACE 구성 툴 |
| CAN, J1939, LIN | Bus Manager |
| FlexRay | FlexRay 구성 패키지 |
| 이더넷 SOME/IP | 이더넷 구성 패키지 |
| 이더넷 DDS | DDS 구성 툴 |

버스 프로토콜 |
필요한 dSPACE 구성 툴 |
| CAN, ARINC 825 | Bus Manager |
| ARINC 429 | ARINC 429용 SCALEXIO 인터페이스 솔루션 |
| ARINC 664 & AFDX | ARINC 664 및 AFDX용 SCALEXIO 인터페이스 솔루션 |
| MIL-STD-1553 | SCALEXIO Interface Solution ( MIL-STD-1553용 ) |
| 이더넷 DDS | DDS 구성 툴 |

버스 프로토콜 |
필요한 dSPACE 구성 툴 |
| CAN | Bus Manager |
| EtherCAT | SCALEXIO 필드버스 솔루션 – EtherCAT |
| PROFIBUS | SCALEXIO 필드버스 솔루션 – PROFIBUS |
| Modbus | SCALEXIO 필드버스 솔루션 – Modbus |
| CANopen | CANopen 솔루션 |
| 이더넷 DDS | DDS 구성 툴 |

신속 시제품화

HIL 테스트

SIL 테스트

PC 및 클라우드 기반 시뮬레이션을 위한 강력한 dSPACE 솔루션을 통한 SIL(Software-in-the loop) 테스트
SIL(Software-in-the loop) 테스트를 위한 dSPACE 솔루션을 사용하면 가상으로 테스트 및 검증하여 소프트웨어 개발 프로세스를 크게 가속화할 수 있습니다. dSPACE는 완전하고 확장 가능한 모듈식 개발 및 테스트 솔루션을 제공합니다. 검사 중인 기기를 PC에서 간편하게 시뮬레이션하고 물리 기반 모델에 연결하며 클라우드에서 확장 가능한 테스트를 구동하고 HIL(Hardware-in-the-loop) 시스템에서 손쉽게 테스트 스크립트를 재사용할 수 있습니다.

