数十年にわたる当社の専門知識と最先端のシミュレーションを駆使して、お客様のプロジェクトを向上させます。世界中で信頼されている当社のバスおよびネットワークソリューションを使用することにより、多様なバスシステムにおけるシミュレーション、操作、ロギング、リプレイ、分析が可能になります。


バスおよびネットワークのリアルタイムシミュレーション
現代の自動車、航空機、産業システムは、ますます複雑化するバスアーキテクチャとネットワーク通信を利用しています。信頼性および適合性を保証するため、dSPACEはこれらのネットワークをシミュレート、解析、および検証するための総合的なツールチェーンを提供しています。当社は数十年にわたる経験と標準化団体への積極的な参加により、ラピッドコントロールプロトタイピング(RCP)からSIL(Software-in-the-Loop)やHIL(Hardware-in-the-Loop)のテストに至るまで、あらゆる開発段階に対応する実証済みのハードウェアおよびソフトウェアソリューションを提供しています。当社のツールチェーンでは、総合的なレストバスシミュレーションを実施できます。このレストバスシミュレーションにより、ネットワークやバス上の、開発中には物理的に利用できないままになっている残りのECUのエミュレーションが可能になります。これにより、通信挙動の早期テストが可能になり、ハードウェア利用への依存度が低下し、統合が迅速化されるため、品質が向上すると同時に、時間とコストを節約できます。
サポートされるバスプロトコル:
CAN、LIN、Ethernet SOME/IP、Ethernet DDS、FlexRay、J1939、ISOBUS、ARINC 664(AFDX)、ARINC 429、MIL-STD-1553、CANopen、EtherCAT、その他多数
サポートされるネットワーク通信規格:
ARXML、DBC、LDF、XML、IDL
適用事例 :
レストバスシミュレーション、ラピッドコントロールプロトタイピング、HIL(Hardware-in-the-Loop)、SIL(Software-in-the-Loop)、データロギング、データリプレイ
当社が提供するバスおよびネットワークシミュレーションの利点
1.通信マトリクスを容易に処理可能 |
|
2.シミュレーションおよび操作オプションの自動化されたグラフィカルな設定 |
|
3.開発フェーズ内で成果物をシームレスに再利用可能 |
|
4.dSPACEプラットフォームと完全に互換 |
|
5.SIL、RCP、HILのテスト結果や実験結果を容易に比較 |
|

ワークフローを標準化し、一貫したプラットフォームのサポートを保証し、一貫した成果物の再利用を可能にするため、当社のツールチェーンは4つの異なるフェーズに分割することができ、それぞれに使いやすく、広範な製品ポートフォリオがあります。
バスシミュレーションの準備
幅広いプロトコルをサポートするバスシミュレーションを準備し、業界を超えた開発を加速
準備段階では、実行中のネットワーク通信の挙動を定義します。通信記述ファイルを当社のバス設定ツールの1つにインポートし、総合的なシミュレーションおよび操作オプションを使用してシミュレーションを設定します。
- 静的バスシミュレーションでは、ネットワークの記述に従ってメッセージを送信することで、ベースとなるネットワークの機能を検証することができます。
- 合成バスシミュレーションでは、指定されたルールに従ってメッセージを送信することで、重要な通信メカニズムの早期検証が可能になります。dSPACEは、さまざまなメッセージカウンタ、巡回冗長検査(CRC)、エンドトゥエンド保護プロファイル、またはセキュアオンボード通信の実装をサポートしています。
- 動的バスシミュレーションでは、Simulinkモデル、Functional Mock-Up Interface、V-ECUなどの動的シミュレーションモデルに従ってメッセージを送信し、実際のECUの動作を動的にシミュレートすることで、正確なシステムテストが可能になります。
どのシミュレーションオプションを選択したかにかかわらず、当社のテストおよび試験用ソフトウェアでは、常に手作業で値を上書きすることができます。
当社のバス設定ツールは、さまざまなバスプロトコルを一貫してサポートし、幅広い機能だけでなく、レストバスシミュレーションを要件に適合させるための操作オプションや検査オプションも提供します。
仮想ネットワークや物理ネットワークのシミュレーション
完全に仮想的なバス通信をシミュレートしたり実際のハードウェアと組み合わせたりして、ハードウェアへの依存やコストを削減
dSPACEでは、バスシミュレーションの実行のために、お客様の使用事例に適した幅広いバスをサポートするプラットフォームを柔軟に選択することができます。
VEOSを使用した仮想バスシミュレーション
完全に仮想的なバスシミュレーションおよびSIL(Software-in-the-Loop)のワークフロー向けに、dSPACEはスケーラブルなシミュレーションおよび妥当性確認プラットフォームVEOSを提供しています。VEOSは、dSPACEのバス設定ツールで設定したバスシミュレーションを、追加の設定作業なしでネイティブに実行することができます。ビット単位のデータ転送をサポートしており、バスのアービトレーション、衝突、データレートを動的にシミュレートできます。
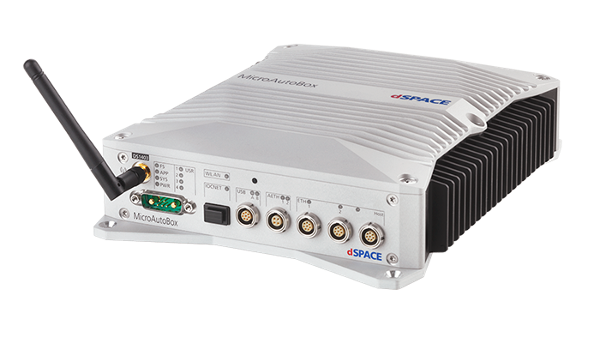
SCALEXIO、MicroAutoBox、MicroLabBoxによる物理的なバスシミュレーション
dSPACEは、幅広いシミュレーションおよび妥当性確認プラットフォームにより、HIL(Hardware-in-the-Loop)ワークフローおよびラピッドコントロールプロトタイピングワークフローでの物理バスシミュレーションを可能にしています。SCALEXIOは、コンポーネントレベルのテストからドメインレベルや高性能コンピューティング(HPC)レベルのテストまで、あらゆるものに対応したスケーラブルなHIL(Hardware-in-the-Loop)プラットフォームです。MicroAutoBox IIIは、当社のラピッドコントロールプロトタイピングプラットフォームです。電子制御ユニット(ECU)に追加したり、ECUと置き換えて使用したりでき、早い段階で制御機能を体験することができます。MicroLabBox IIは、幅広いRCPおよびHILアプリケーションを極めて柔軟にカバーする柔軟性の高いシステムです。


ネットワーク挙動のテストと検証
ネットワーク挙動のテスト、アクセス、実験を単一の統合環境で行い、生産性とテストカバレッジを改善
dSPACEでは、レストバスシミュレーションのテスト、アクセス、および実験のために、試験および計測用ソフトウェアControlDeskを提供しています。バス通信テストを設定、監視、自動化するための直感的な環境が提供され、複雑さを軽減し、すべての開発段階で一貫した結果を保証します。これを補完するBus Navigatorモジュールは、サポートされるすべてのバスプロトコルのメッセージ、フレーム、PDU、信号全体を処理する強力な機能を提供します。これらを組み合わせることで、バス設定ツールで設定されたバスシミュレーションを、CAN(FD)、LIN、FlexRay、Ethernet(SOME/IPまたはDDS)のレイアウト生成オプションと適合させることができます。高度な解析ツール、柔軟なロギングおよびリプレイオプション、dSPACEツールチェーンおよびサードパーティ製インターフェースとの互換性により、エンジニアは設定をすばやく検証し、早い段階で問題を検出し、適合性を維持することができます。これらのツールを組み合わせることで、ワークフローを迅速化し、テストの精度を向上させて、信頼性の高い高品質のシステムを速やかに提供できます。


一貫性と分析のサポート
通信マトリクスのビジュアル表示と検証をサポートし、システムに影響が及ぶ前に不整合を検出
複数のECUにわたる複雑なバス通信を管理するのは、時間がかかり、エラーが発生しやすいものです。特に、ARXML、DBC、IDLといった形式の生の通信マトリクスファイルを扱う場合はなおさらです。dSPACE Communication Matrix Managerは、通信データを形式に関係なく直感的にビジュアル表示することにより、このプロセスを簡素化します。エンジニアはクラスタ、チャンネル、PDU、信号をすばやく検査できるため、導入時間を短縮し、チーム間の連携を向上させることができます。品質チェック機能が組込まれており、シンタックスとセマンティクスが自動的に検証されるため、不整合を早期に発見し、コストのかかる統合エラーを回避することができます。強力な比較機能により、マトリクスのバージョン間の変更を追跡し、開発サイクル全体を通して一貫性を維持し、AUTOSARなどの業界規格への準拠を保証することができます。CAN、LIN、FlexRay、Ethernetなど、どのネットワークを設計する場合でも、Communication Matrix Managerは、使いやすく手頃な価格でありながら開発の迅速化、信頼性の向上、手作業の削減を支援します。

トラブルシューティングの迅速化、効率的な分析、再現可能なテストシナリオを実現するロギングとリプレイ
dSPACEでは、どのような要件が求められる場合でも、最適なデータロギングおよびリプレイシステムを提供します。
- AUTERAは、広いデータ帯域幅が必要な用途向けのソリューションです。この車載データロギングおよびプロトタイピングシステムでは、クラス最高の帯域幅により、LiDAR、レーダー、カメラセンサからのデータだけでなく、他の車載バスやネットワークから得られる生のネットワークデータも読み取って処理し、記録することができます。
- また、SCALEXIOが稼働していれば、ハードウェアを追加することなく、CAN、LIN、またはEthernetシステムのインターフェースに直接アクセスできます。このため、コストのかかる複雑なテストセットアップを行うことなく、容易に信号を分析できます。
- シミュレーションをソフトウェアベースで実行している場合は、dSPACE VEOSなどを使用してネットワークインターフェースに直接アクセスできます。
- PCとECUを直接接続する場合は、CAN、LIN、K-Lineなどの各種バスプロトコル専用のコンバータを使用します。これらのコンバータ(DCI-KLine1、DCI-CAN/LIN1、DCI-CAN2)を使用すれば、リアルタイムシステムなしで信号を分析できます。
- 車載用途の場合は、MicroAutoBox IIIをバスおよびネットワークゲートウェイとしてモニタリングを行うことができます。


バスプロトコル |
必要なdSPACE設定ツール |
| CAN、J1939、LIN | Bus Manager |
| FlexRay | FlexRay Configuration Package |
| Ethernet SOME/IP | Ethernet Configuration Package |
| Ethernet DDS | Configuration Tool for DDS |

バスプロトコル |
必要なdSPACE設定ツール |
| CAN、ARINC 825 | Bus Manager |
| ARINC 429 | ARINC 429用SCALEXIOインターフェースソリューション |
| ARINC 664およびAFDX | ARINC 664およびAFDX用SCALEXIOインターフェースソリューション |
| MIL-STD-1553 | MIL-STD-1553 用 SCALEXIOインターフェースソリューション |
| Ethernet DDS | Configuration Tool for DDS |

バスプロトコル |
必要なdSPACE設定ツール |
| CAN | Bus Manager |
| EtherCAT | SCALEXIO Fieldbus Solution – EtherCAT |
| PROFIBUS | SCALEXIO Fieldbus Solution – PROFIBUS |
| Modbus | SCALEXIO Fieldbus Solution – Modbus |
| CANopen | CANopen Solution |
| Ethernet DDS | Configuration Tool for DDS |

ラピッドプロトタイピング

HILテスト

SILテスト

SIL(Software-in-the-Loop)テスト向け、PCおよびクラウドベースのシミュレーション用の強力なdSPACEソリューション
SIL(Software-in-the-Loop)テスト用のdSPACEソリューションでは、テストや妥当性確認を仮想環境で行うことにより、ソフトウェア開発プロセスを大幅に迅速化することができます。dSPACEは、モジュール型で拡張性に優れ完成された開発およびテストソリューションを提供しています。これを使用すれば、PC上でテスト対象デバイスを容易にシミュレートし、物理ベースのモデルに接続し、クラウドでスケーラブルなテストを実行できると共に、HIL(Hardware-in-the-Loop)システムでテストスクリプトを容易に再利用することができます。

